Навигация по магнитному полю: технология будущего | 2026-01-10T17:41:09

Узнал сегодня, что сейчас есть и активно используется технология навигации по магнитному полю Земли. Используется как замена или как расширение GPS.

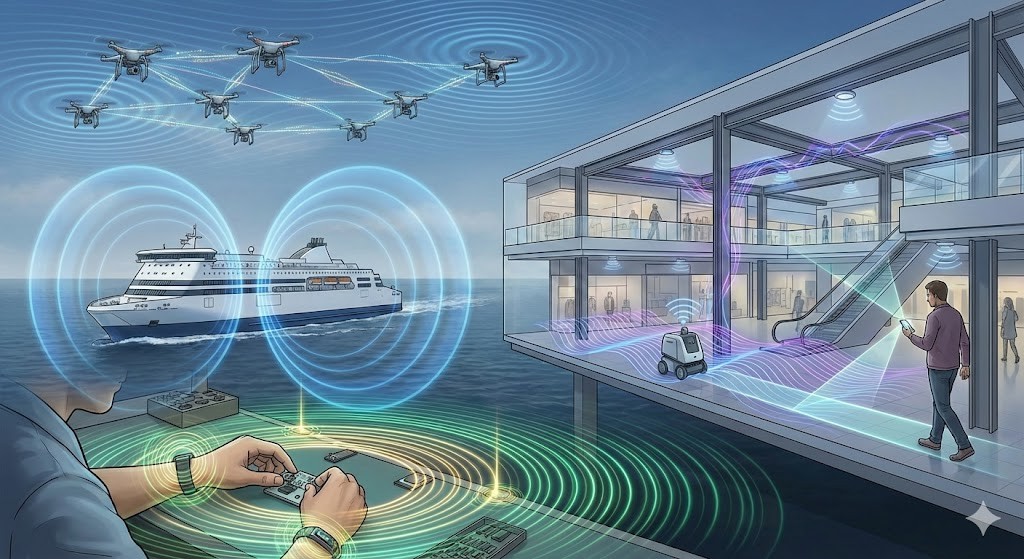
Например, есть скандинавский паром Express 5 компании Bornholmslinjen, который страхуется от проблем с GPS (а они происходят) тем, что использует навигацию MagNav. В отличие от GPS, магнитное поле Земли невозможно заглушить или подменить — оно просто существует. Паром ездит по одному и тому же маршруту, и в целом, там можно навигацию даже через бытовые рыболовные эхолокаторы сделать.

Но вот есть несколько стартапов, которые используют эту технологию для навигации внутри помещения, куда сигнал от GPS не пробивается. Утверждается, что точность навигации — 1 метр. Вот это интереснее.

GiPStech, Oriient, Mapsted.

В основе этой технологии лежит процесс, называемый магнитным фингерпринтингом. Инженеры или роботы-картографы обходят здание со смартфоном, записывая уникальные искажения магнитного поля в каждой точке. Эти искажения создаются стальным каркасом здания, арматурой в стенах и крупным электрооборудованием. Формируется база данных, где каждой координате (x, y, z) соответствует свой уникальный вектор магнитного поля (интенсивность, наклон, отклонение).

Собранные данные загружаются в облачную платформу компании-провайдера. Там они проходят очистку от шумов и «сшиваются» с цифровым планом этажа (Floor Plan). Когда пользователь идет по ТЦ, его смартфон в реальном времени считывает данные со встроенного магнитометра. Специальное ПО (SDK) сравнивает текущие показания с теми, что хранятся в базе данных. Чтобы точность была 1–2 метра, система не полагается только на магниты. Она использует сенсорную фузию — объединяет данные магнитного поля с инерциальными датчиками (акселерометр считает шаги, гироскоп определяет повороты) и иногда сигналами Wi-Fi/Bluetooth для грубой привязки к зоне.

Для дронов эта технология наверняка сейчас активно внедряется. Главная техническая сложность там — собственные помехи и учет того, что магнитное поле меняется, и нужно постоянно обновлять карты. Электрика, двигатели создают сильные магнитные поля, которые «забивают» естественный фон Земли. Но пишут, что используются всякие алгоритмы фильтрации (включая нейросети), которые в реальном времени «вычитают» помехи от моторов из общих показаний датчика. Как я также понимаю, на большой высоте (километры) магнитное поле более «гладкое», поэтому точность ниже (около 1–5 км). Но если дронов несколько летит и они обмениваются сигналами, то в целом они вместе могут дать очень хорошую точность каждого. Кроме того, группа дронов может измерять градиент (скорость изменения) магнитного поля в пространстве, и привязывать местонахождение не к абсолютным значениям, а относительным. По сути, использование группы дронов превращает навигационную систему из набора отдельных приемников в распределенную фазированную антенную решетку, способную фильтровать глобальные помехи и работать с гораздо более слабыми полезными сигналами. Учитывая, что небольшие дроны, способные долго находиться в воздухе, могут выпускаться в воздух сотнями (и стоить копейки), это довольно перспективная область для военных.

Есть интересный стартап, Zerokey. Они выпускают QUANTUM RTLS 2.0. Эта штука дает пространственную точность в 1.5мм. Используется на производстве, например. Их ролик например показывает «часы» на руках рабочего, которые следят за корректностью сборки чего-то там на столе. Тут уже ультразвуковой принцип, и понятно, что к этим «часам» даются стационарные датчики и дальше мультилатерация.
Тайный глаз смартфона: камера в торце | 2026-01-08T19:52:22

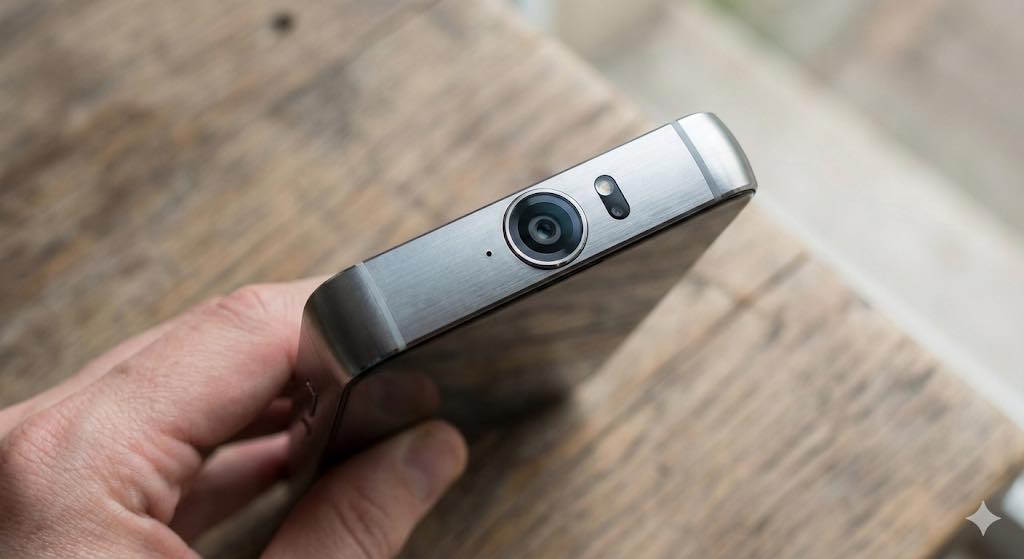
Вот интересно было бы иметь камеру где-нибудь в торце телефона, чтобы можно было бы снимать более-менее скрытно.

Гемини: магия преобразования PDF из низкоразрешённого образца | 2026-01-03T14:18:06

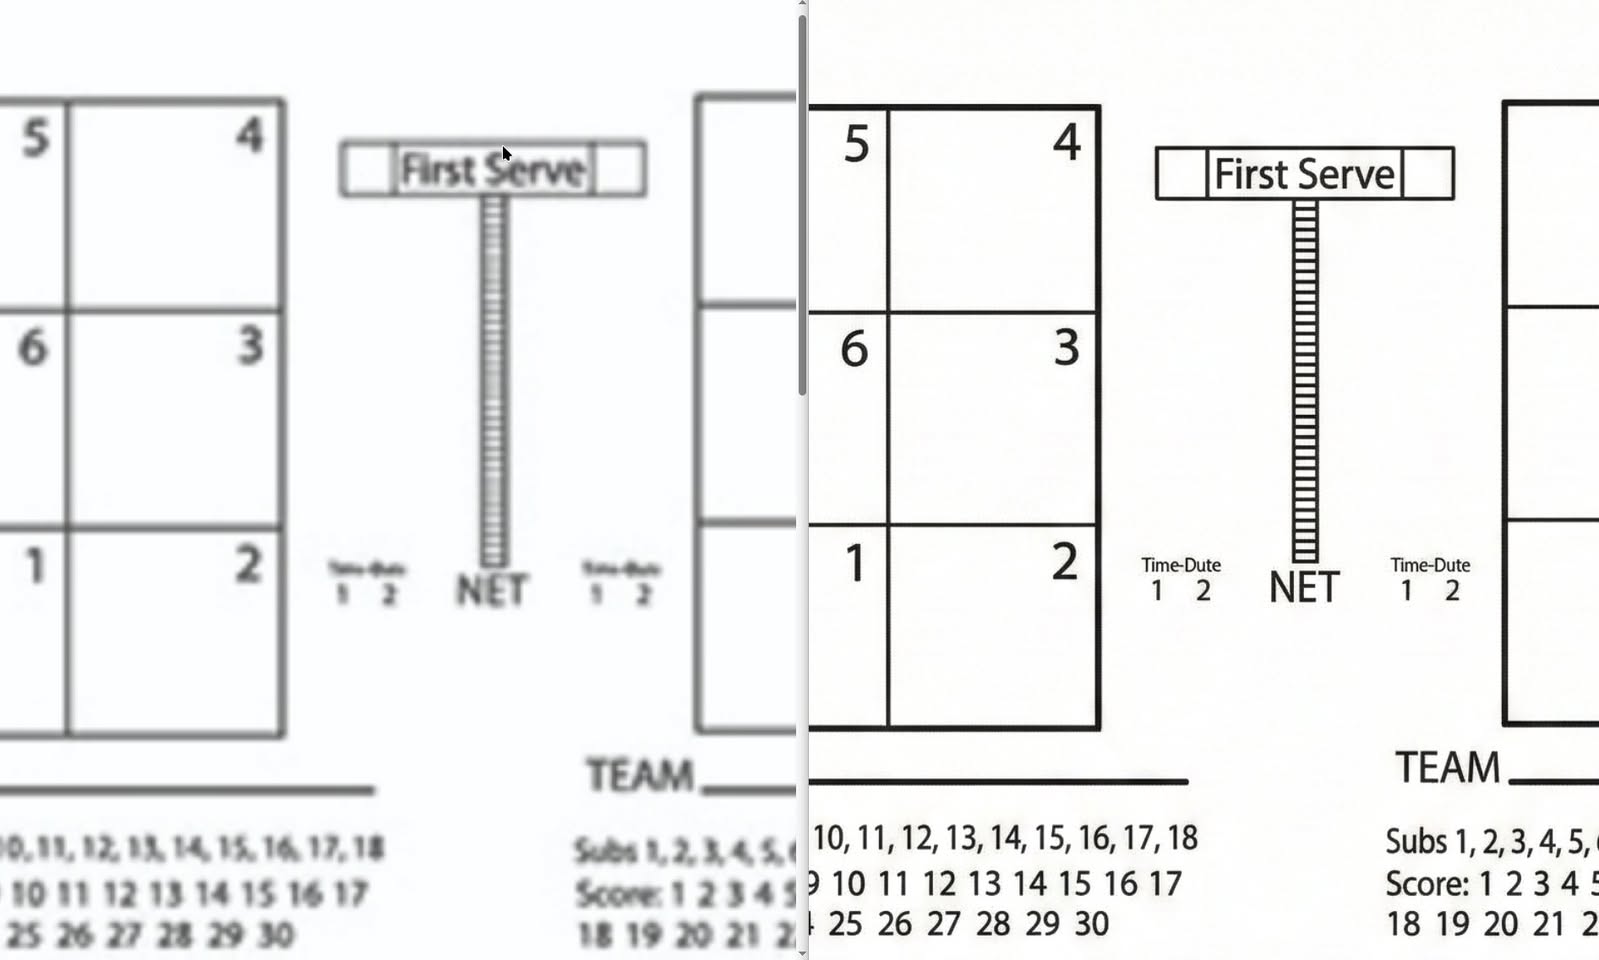
Как неожиданно оказался полезен Gemini в простой задаче — сделать качественный PDF из превью низкого разрешения. Использовался Nano Banana Pro, то есть, на выходе не вектор, а растр. Посмотрите на разницу. Очень часто там невозможно даже разглядеть текст, поэтому из time out он сделал time dute;-). Но в целом неплохо

Внутри ASML: Как создаются чипы будущего | 2026-01-02T00:47:51

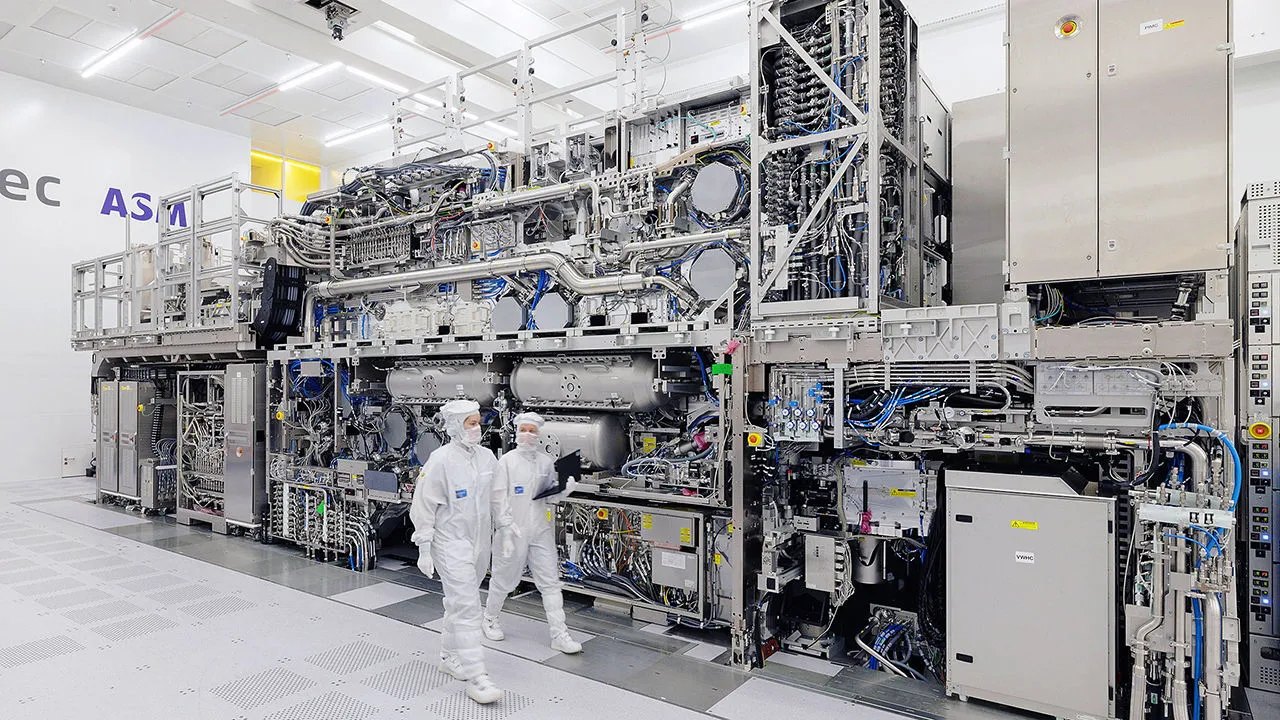
У Veritasum вчера вышел очень крутой репортаж из ASML про оборудование, на котором печатают чипы для ваших телефончиков, фотиков и лэптопов.

Кто не в курсе процесса. Сначала из сверхчистого кремния выращивают монокристалл и разрезают его на тонкие пластины, затем на поверхность пластины многократно наносят тончайшие слои диэлектриков, проводников и полупроводников, каждый раз формируя нужные участки с помощью фотолитографии, травления и ионного легирования, в итоге получаются миллиарды транзисторов и соединяющих их металлических дорожек, а в финале пластину тестируют, разрезают на отдельные кристаллы и упаковывают в корпуса, превращая их в готовые микросхемы.

У этого процесса было ограничение — ширина дорожки и расстояние до соседней ограничено длиной волны используемого света, а сокращать ее сложно, потому что нечем такой поток фокусировать — линзы просто поглощают/отражают все. В EUV-литографии (экстремальный ультрафиолет) длина волны составляет 13,5 нм. Это практически мягкое рентгеновское излучение.

Вот в видео рассказываются детали про машину ASML ценой 400 миллионов долларов. Вместо преломляющих линз используются сложнейшие системы отражающих зеркал. Эти зеркала — самые гладкие поверхности, когда-либо созданные человечеством. Если увеличить зеркало этой машины до размеров Земли, то самый большой бугорок на нем будет не толще игральной карты. Чтобы зеркало могло отражать рентген, на него наносят до 76 чередующихся слоев вольфрама и углерода толщиной менее нанометра каждый. Это все делает Zeiss. Кроме этого, это зеркало имеет управляемую кривизну — оно постоянно корректируются роботами с точностью до пикорадиан. Точность управления зеркалом настолько высока, что если бы на нем был закреплен лазер, направленный на Луну, система могла бы выбирать, в какую именно сторону монеты достоинством в 10 центов, лежащей на лунной поверхности, попасть лучом.

Но. У нас нет «лампочки», которая светит в EUV-диапазоне.

Чтобы получить этот свет, лазер «выстреливает» в каплю расплавленного олова размером с белую кровяную клетку, которая летит со скоростью 250 км/ч. Первый импульс сплющивает каплю в блин, второй и третий — превращает «блин» в плазму — и все это в течение всего 20 микросекунд. При попадании лазера капля нагревается до 220 000 Кельвинов — это примерно в 40 раз горячее поверхности Солнца. Эта плазма и излучает тот самый нужный свет. И это происходит 50 000 раз в секунду. Говорят, уже довели до 100000. Прикиньте, при сотне тысяч выстрелов лазера в секунду она не промахивается ни разу. Все это происходит в глубоком вакууме. Чтобы очистить зеркала от частиц олова, камеру постоянно продувают водородом со скоростью 360 км/ч — это быстрее урагана 5-й категории. Этот процесс описывается той же формулой (Тейлора — фон Неймана), что и ядерный взрыв или взрыв сверхновой звезды.

Машина накладывает слои чипа друг на друга с погрешностью не более пяти атомов, при этом матрица двигается туда-сюда с перегрузкой 20G.

Одну машину High-NA перевозят в 250 контейнерах на 25 грузовиках и семи самолетах Boeing 747.

Ссылочка на видео — в комментариях. Или ищите на Youtube на канале veritasium.

Создание и визуализация волейбольных схем | 2026-01-01T21:37:01

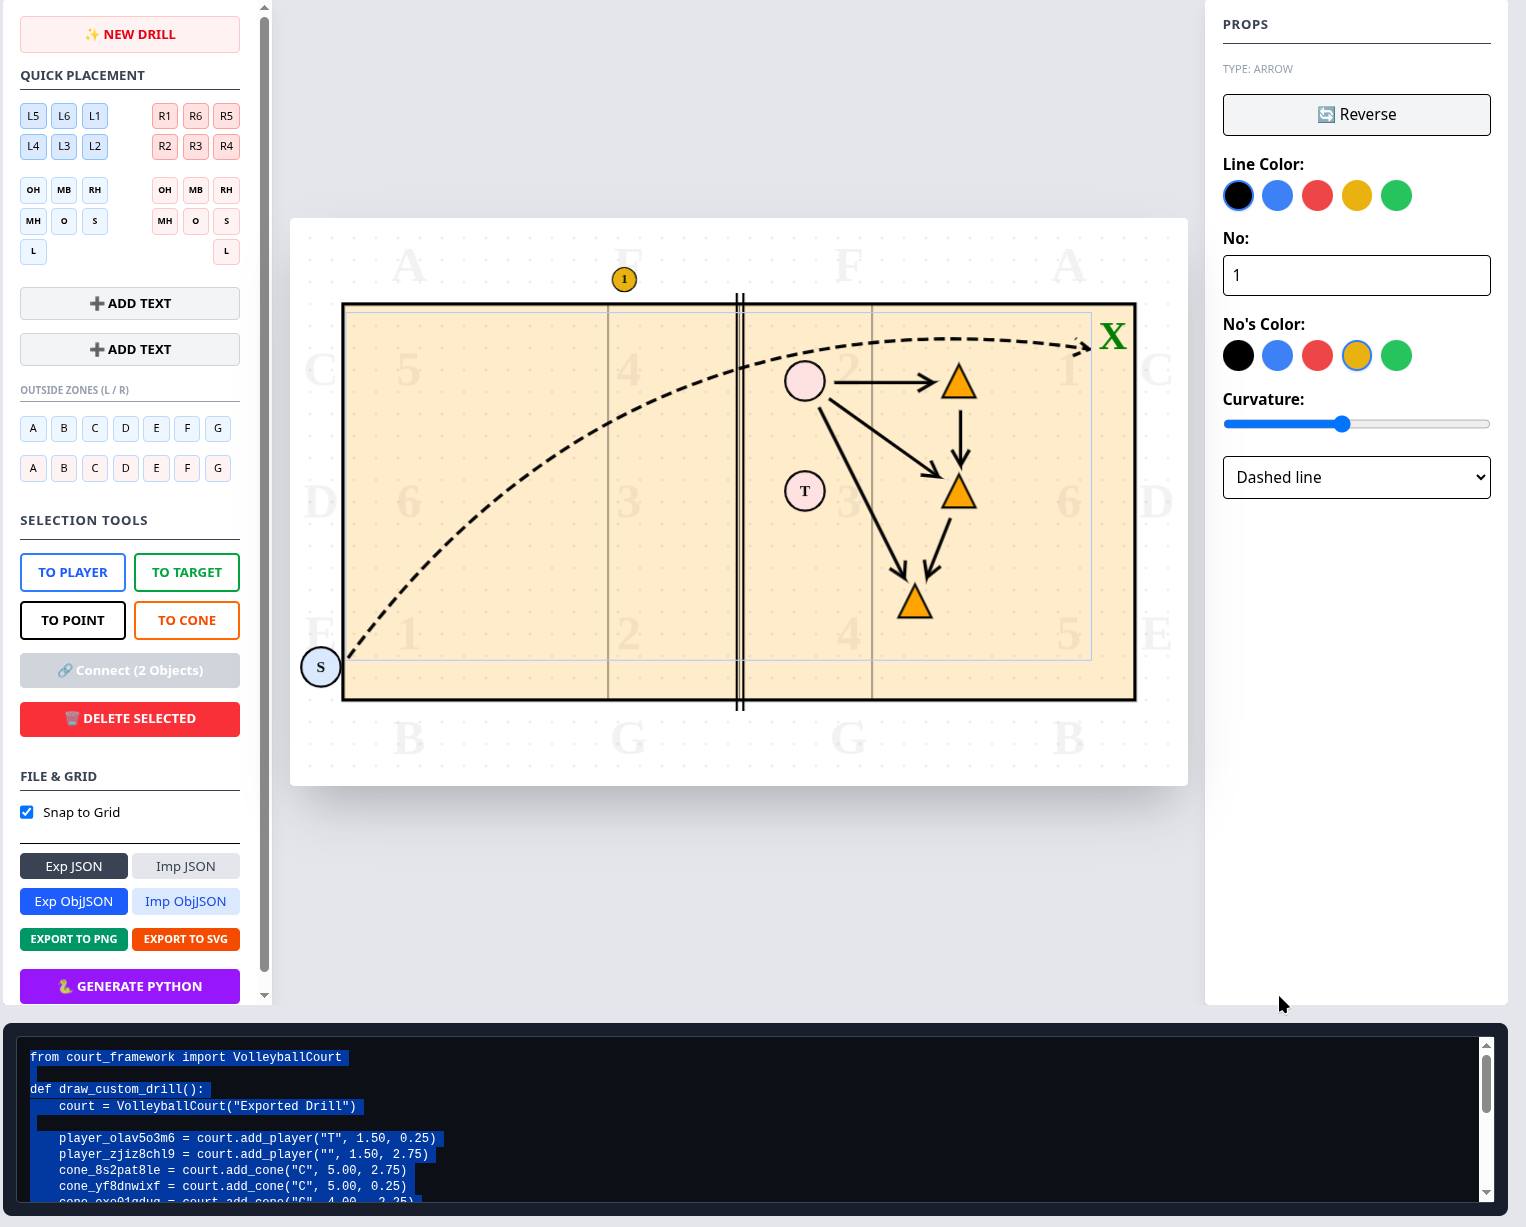
Вот кстати быстрая запись с экрана, как работает мое приложение по созданию и визуализации волейбольных схем.

Детали реализации тут:

Разработка 3D-редактора волейбольных стратегий в полете | 2026-01-01T21:21:21

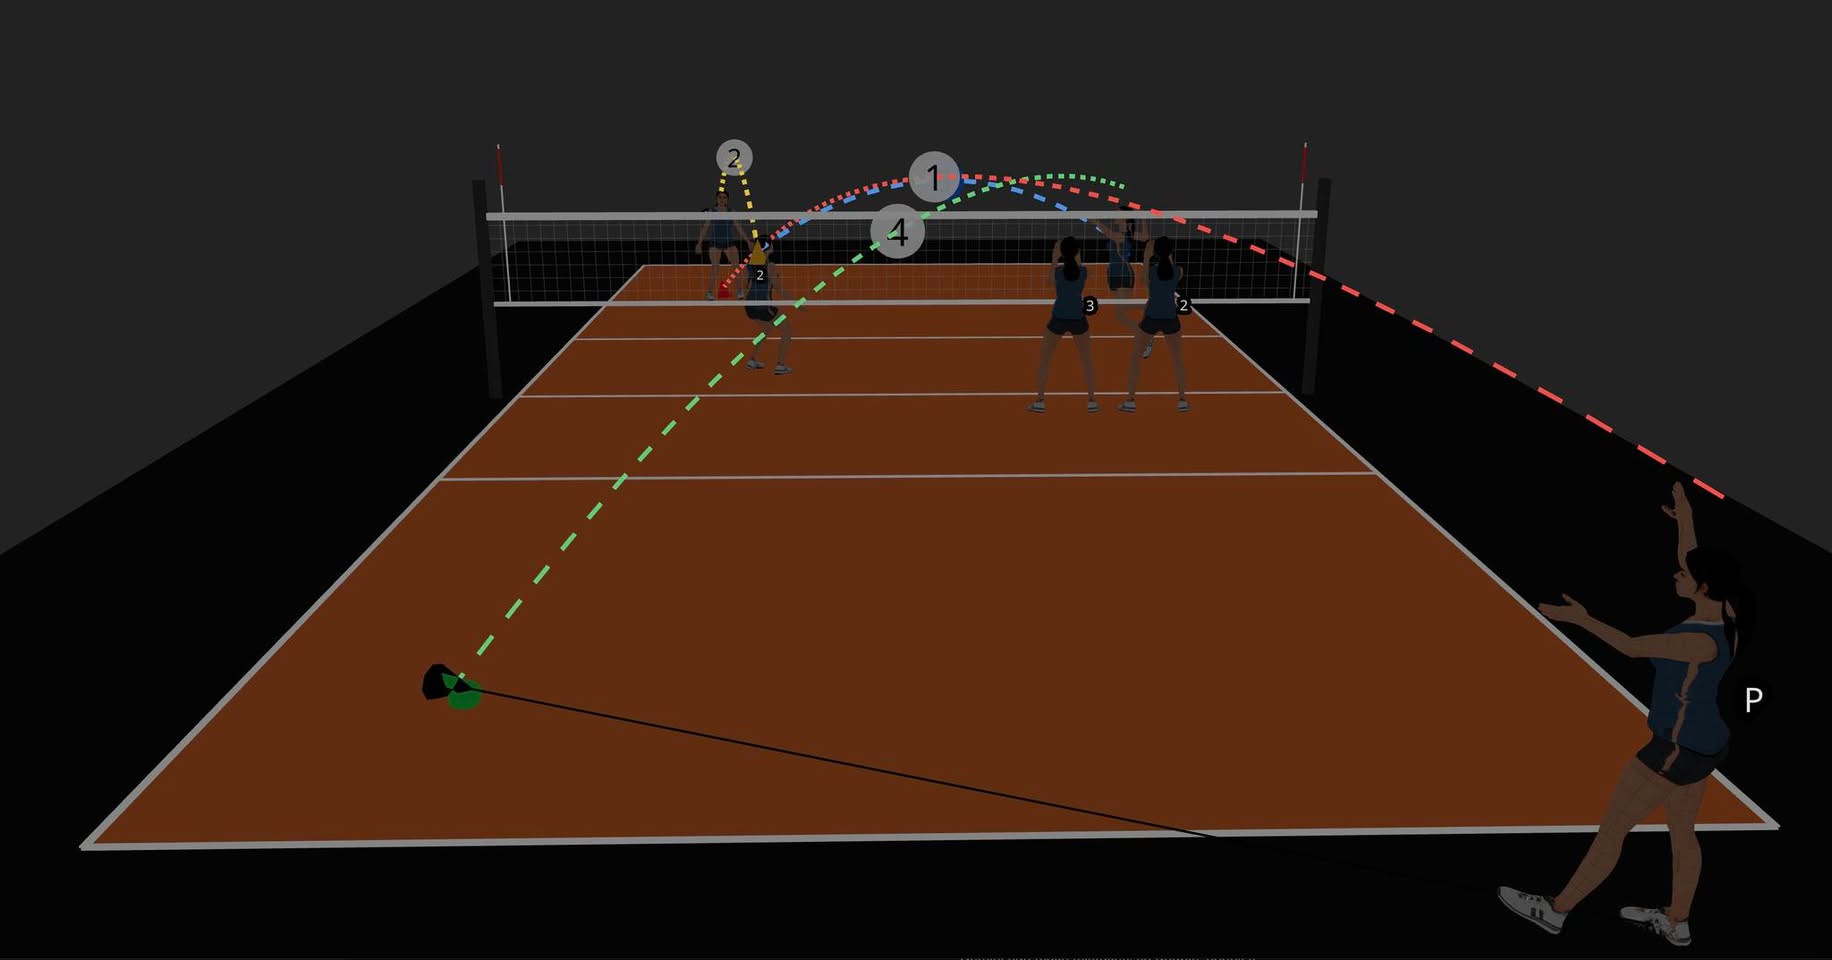
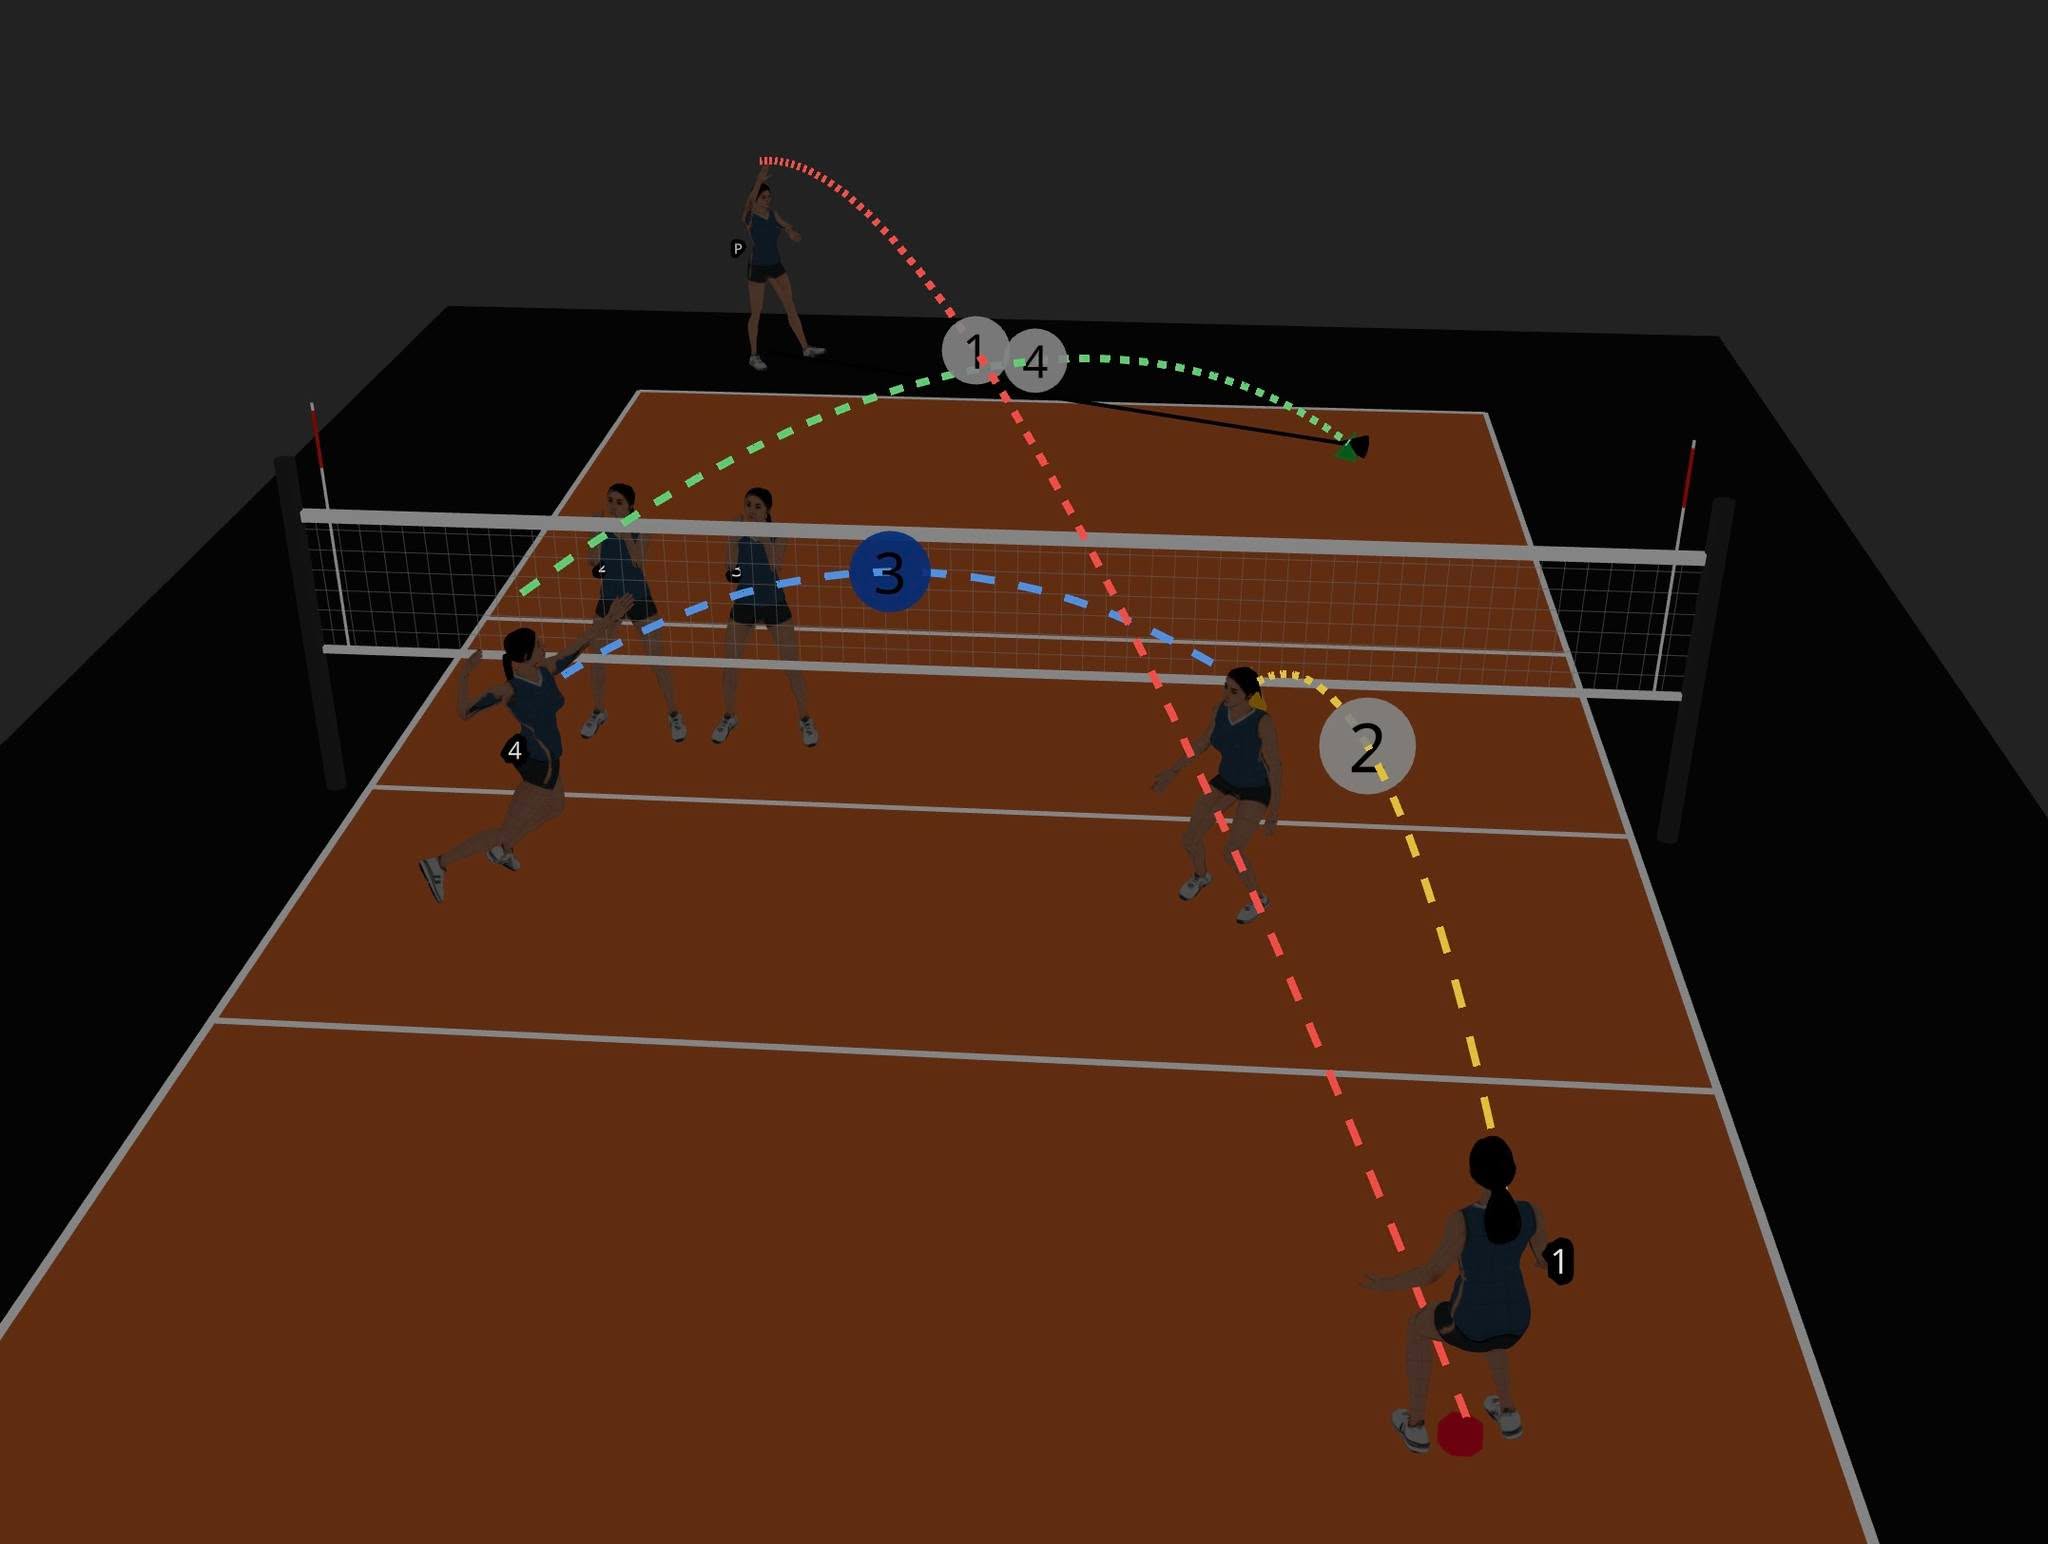
Чем я занимался в самолете в/из отпуска и иногда между и после: 3D-визуализация и редактор волейбольных схем для Нади (она — тренер). Этот корт на приложенном изображении свободно вращается, на нем могут быть поставлены игроки, и указан путь мяча и игрока — все в 3D.

Траектория мяча рассчитывается так, чтобы мяч не пересекал сетку при движении из A в B (формула Безье). Игроки могут принимать несколько поз — прямо сейчас есть наспех сделанные позы serve, attack, block, pass/receive. Кстати, из интересного в коде: пришлось прописать немного «волейбольных мозгов». Система сама считает траекторию мяча через кривые Безье так, чтобы он всегда проходил над сеткой. Причем высота вылета зависит от типа действия: для атаки мяч «вылетает» с более высокой точки, чем а для паса. Еще добавил авто-разворот: 3D-моделька сама поворачивается лицом туда, куда она по схеме должна пасовать или бежать.

Дольше и сложнее всего было сделать 3D-модель волейболистки. Для генерации реалистичной волейболистки я использовал сервис tripo3D. Он мне выдал модель в нейтральной позе (бесплатно выдал). Теоретически дальше с помощью Blender и плагина Rigify можно прицепить к ней armature и двигать руки-ноги, за которыми будет пересчитываться модель.

Однако в реальности такой подход не срабатывает: сгенерированная ИИ модель содержит большое количество геометрических ошибок, которые прощает рендер, но не прощает Rigify. Их можно условно разделить на два вида — неверные нормали полигонов и проблемы с немногообразной (non-manifold) геометрией, которые исправлять значительно сложнее. Внутри корпуса могут «плавать» невидимые кластеры полигонов или пересекающиеся поверхности. Когда Rigify пытается рассчитать веса (какая кость на какую часть кожи влияет), этот внутренний шум сбивает алгоритм с толку, и в итоге веса распределяются хаотично (например, движение руки может начать тянуть за собой сетку на животе). Плюс модель немного не симметрична.

Non-manifold — это ошибка геометрии, при которой топология объекта перестаёт быть корректной с точки зрения трёхмерного тела: рёбра могут принадлежать более чем двум полигонам, полигоны могут соприкасаться только вершинами или рёбрами без общего объёма, внутри модели появляются «висящие» поверхности или нулевая толщина. Такая геометрия формально не описывает замкнутый объём, из-за чего возникают проблемы с риггингом и деформациями. Кроме этого, нужно упростить модель, потому что для рендера в реальном времени в браузере миллионы полигонов не нужны.

Я исправлял это с помощью MashLab, попутно дорабатывая «напильником» (руками). В итоге получается модель, чуть-чуть отличающающаяся от исходной почти везде. На исходной же модели нацеплена «кожа» в виде текстуры — лицо, майка, шорты должны быть раскрашены. Как все это перенести на упрощенную модель? Для этого есть специальная операция в Blender, называется Baking. Там тоже шаманство. В итоге неидеально перенеслось, но идеально пока и не нужно.

Дальше привязываем арматуру к «суставам», и через часа три разбирательств, почему все работает не так, как должно, оно все-таки заработало. Я сделал четыре позы, и теперь каждому кружочку (игроку) можно указывать в какой позе он стоит.

Еще нужно будет сделать динамическую смену раскраски формы — это не должно быть сложно. Есть еще идея переносить позу с фотографии — это посложнее, но в целом реалистично. С помощью MediaPipe/AlphaPose можно детектировать ключевые точки в 2D, затем с помощью каких-нибудь моделей типа HMR/HybrIK можно «поднять» плоские координаты в 3D-пространство, выдавая относительные углы поворота суставов. Полученные данные можно попробовать спроецировать на Rigify-скелет. Поскольку пропорции сгенерированной волейболистки и человека на фото могут не совпадать, как раз и используется Inverse Kinematics (IK). Это довольно сложная часть, но в целом она уже не очень обязательная — просто интересно разобраться и сделать что-то работающее.

Видео в комментах

Новогодний сеанс: Avatar в IMAX 3D | 2026-01-01T17:24:09

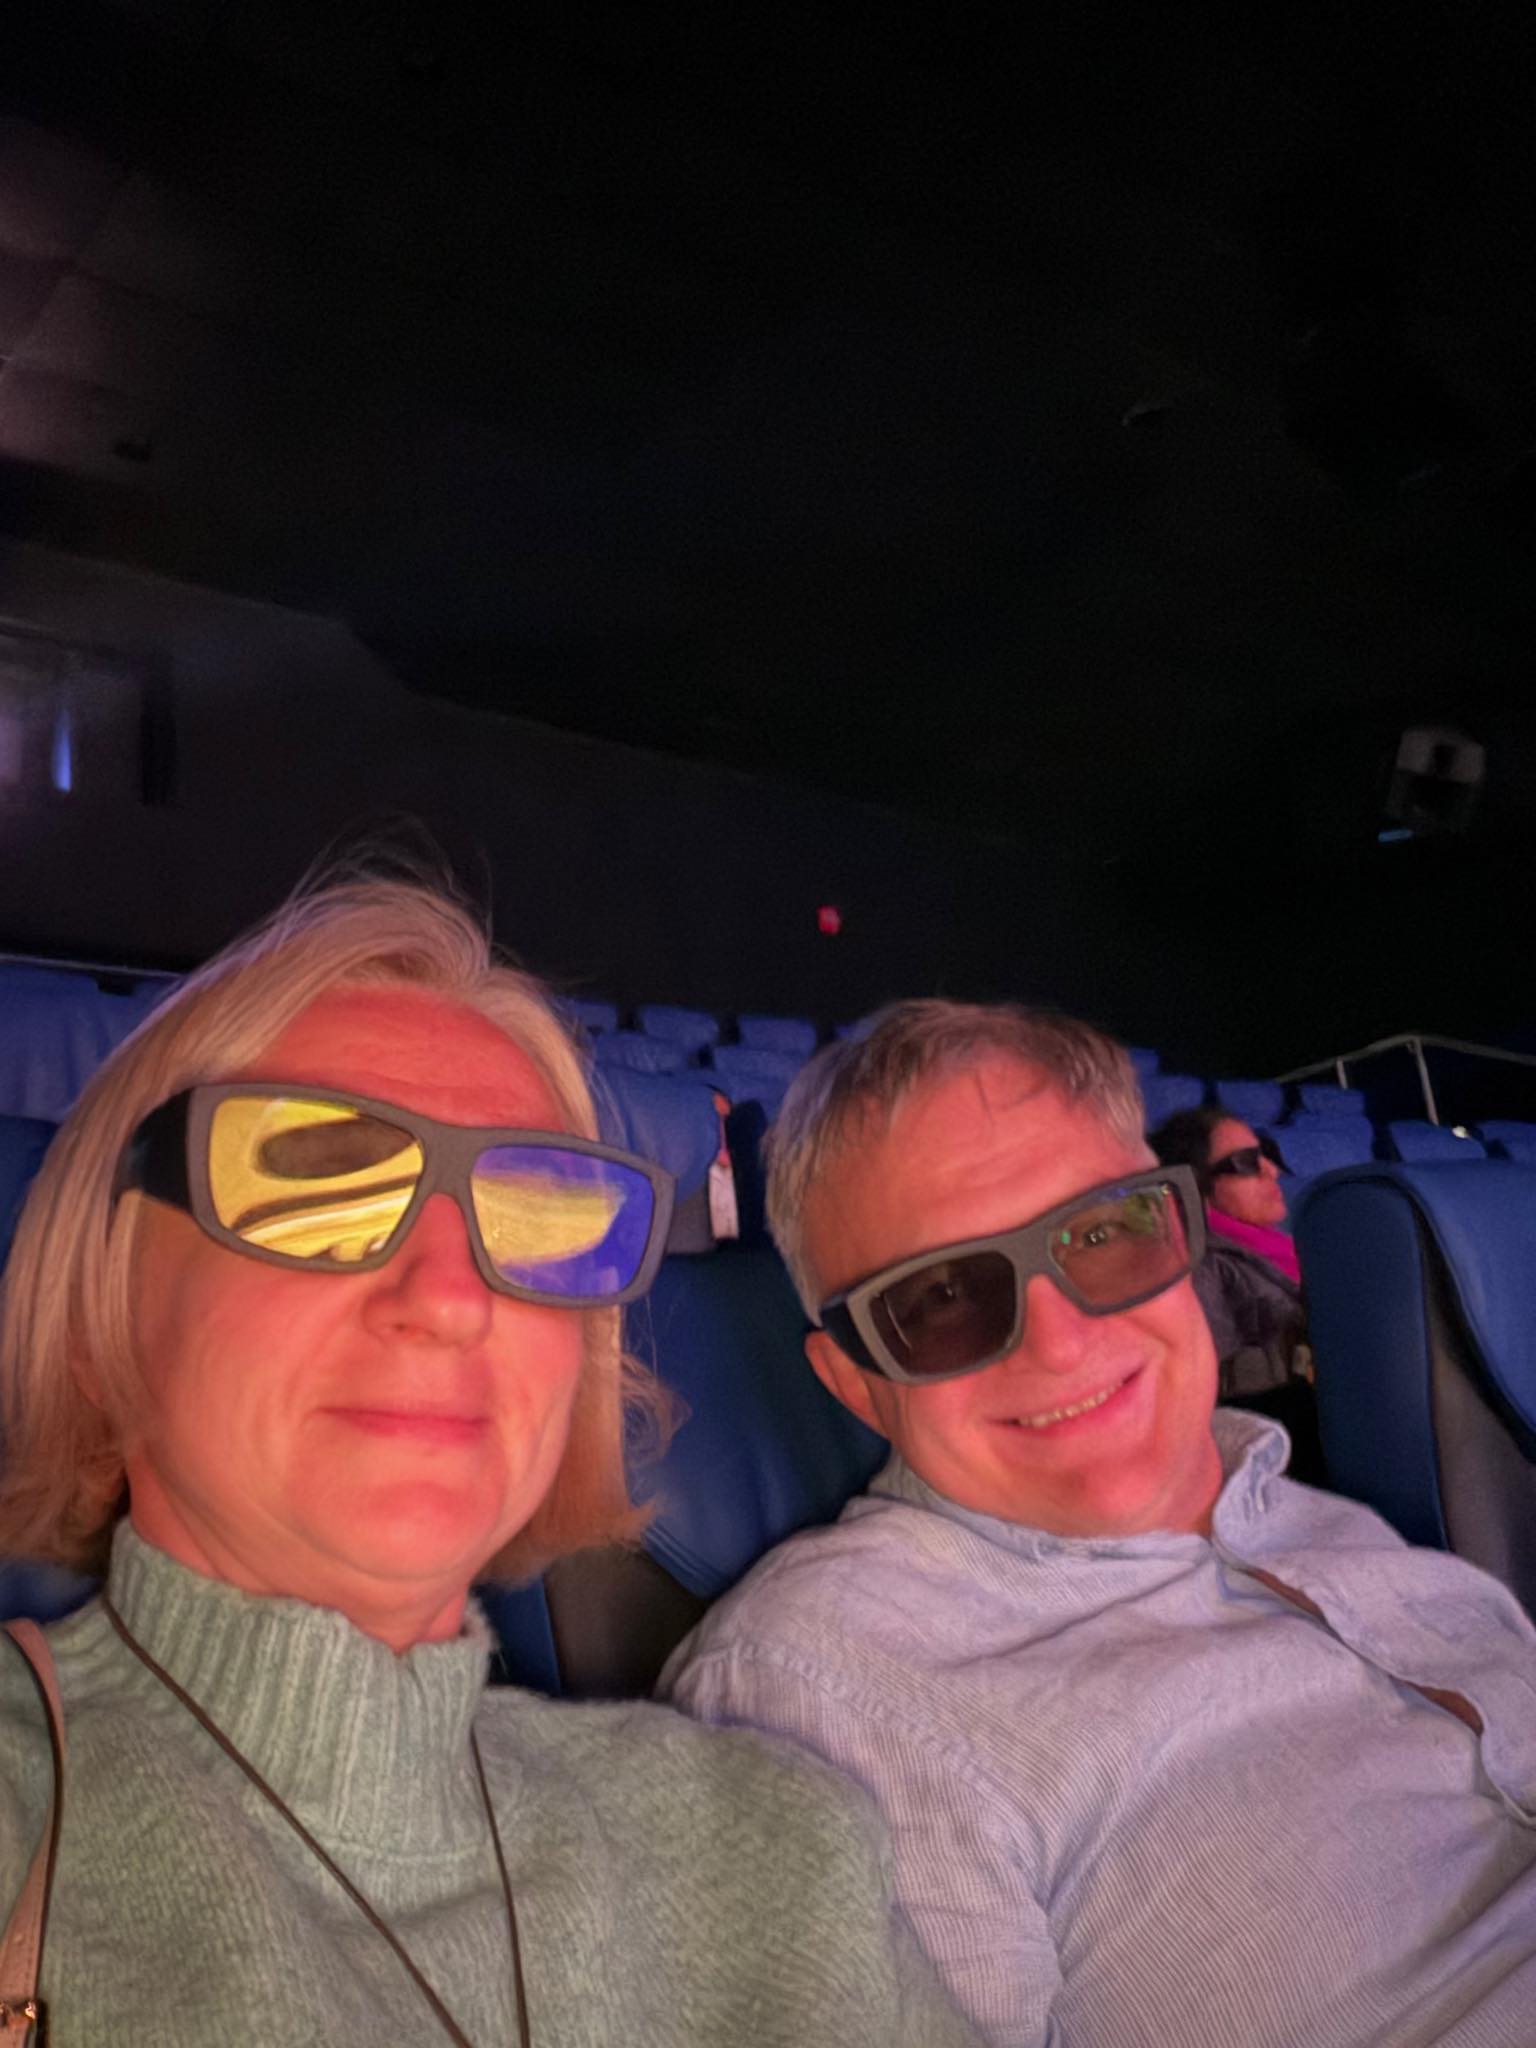
Как мы встретили новый год? В пустом кинотеатре на Avatar IMAX 3D.

CGI просто потрясающий. Серьёзно, это, возможно, самый фотореалистичный фильм в истории с точки зрения компьютерной графики. Детализация отдельных лиц — временами я готов был поклясться, что смотрю на человеческие лица, покрытые краской (и это комплимент). И ещё там очень много всего происходит на заднем фоне. Или нужно на IMAX и желательно в 3D, потому что это один из немногих фильмов, где технология imax 3D используется не в отдельных сценах, а вообще везде.

Главная злодейка Varang там просто потрясающая. Каждый раз, когда она появлялась в кадре, она перетягивала внимание на себя. Несмотря на CGI, они идеально передали все сложные эмоции её персонажа. Её сделали реально беспощадной, сексуальной и опасной. Клёво получилось.

Хронометраж в три часа очень густо наполнен экшеном, там практически нет сцен, где хочется позевать.

19 лет вместе: ирония и удивление в LiveJournal | 2025-12-24T10:03:29

Офигеть, они реально думают, что «мы» 19 лет вместе и для меня это new achievement.

Создание редактора волейбольных схем: новые технологии для тренеров | 2025-12-23T21:39:02

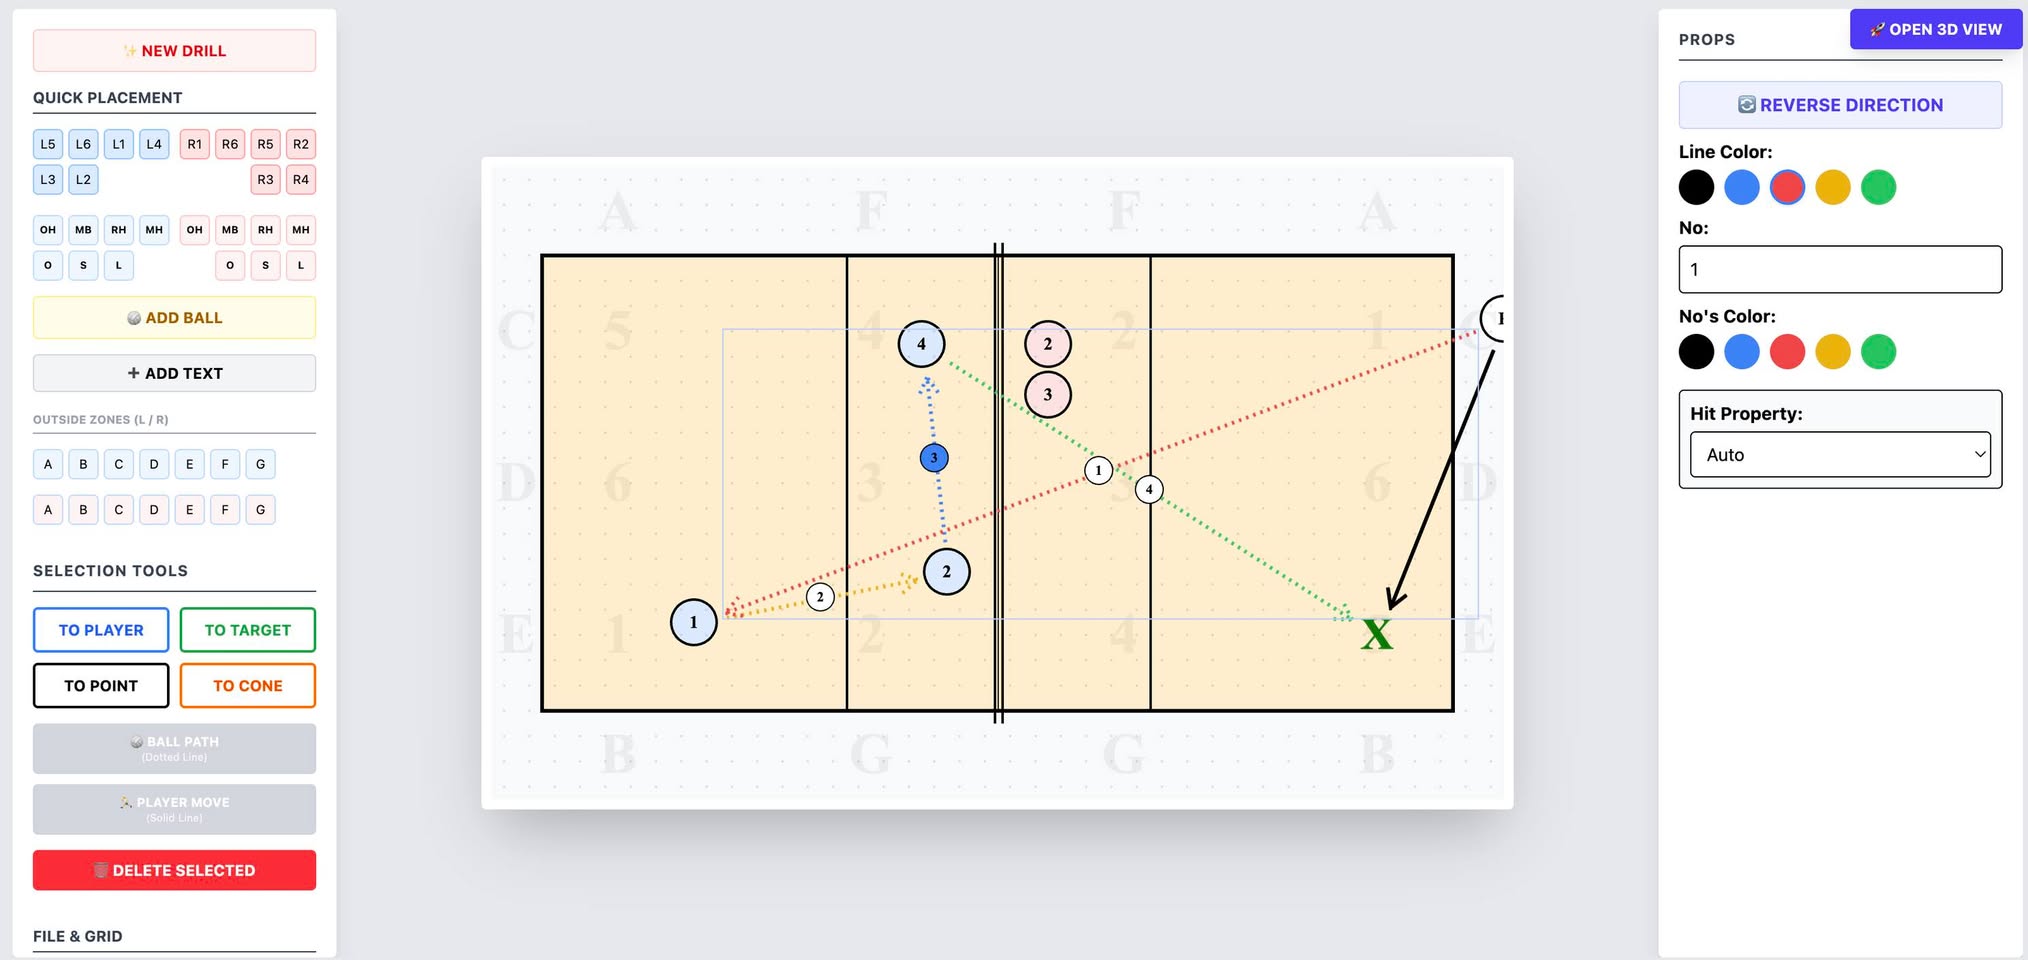
Завтра вылет в Коста-Рику, а я тут для Нади делаю (или сделал) редактор волейбольных схем. Она как тренер готовится к занятиям, и оставляет после себя сотни страниц текста со схемами на каждой странице. Текст рукописный, и теоретически его просто перевести в электронную форму, а вот схемы в качественную векторную форму переводить замучаешься, их очень много. И я решил сделать софт вчера. И вот сегодня уже первая ласточка, можно пользоваться. Это редактор схем, немного похожий отдаленно на редактор диаграмм. Заодно поразбирался с фреймворком fabric.

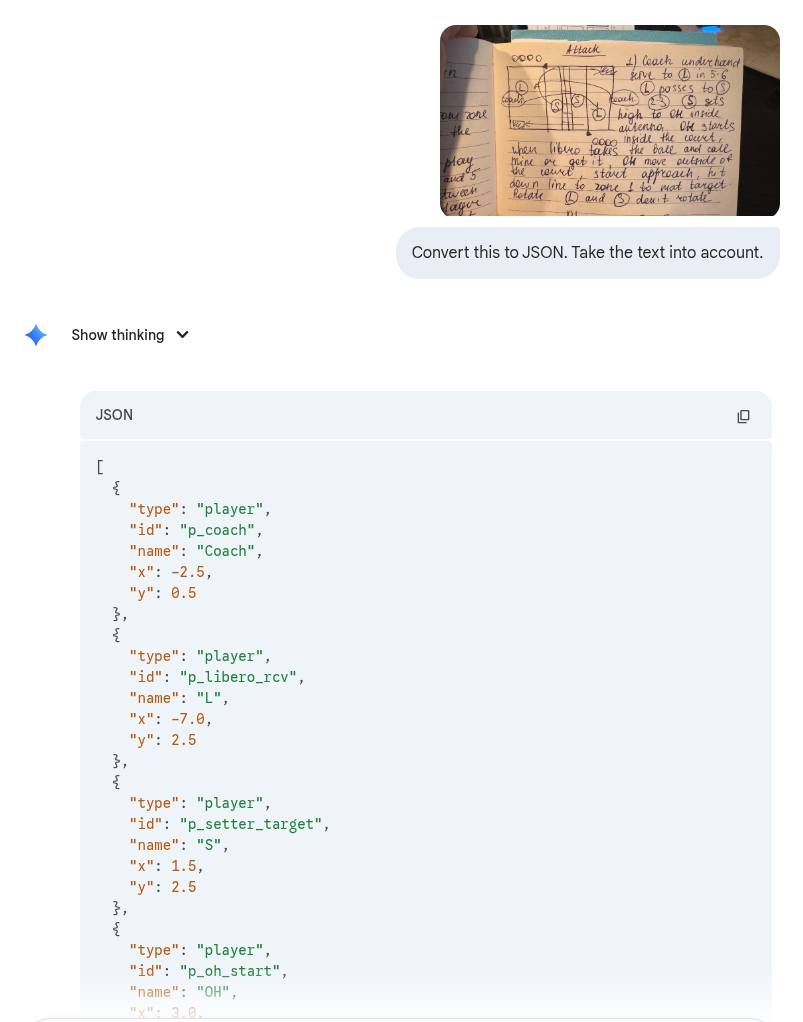
Процесс выглядит так. Gemini/ChatGPT через API могут конвертировать рукописные схемы в структуру, которая понимает моя программа. Далее открываем этот файл в программе, и немного подправляем если надо. А может и вообще рисуем заново — для простых схем это даже проще. Там есть четыре типа объекта — игрок, конус, мишень, текст. Любые можно соединять друг с другом стрелками, простыми или пунктирными, подписанными текстом или номером или нет, выбранного цвета, прямыми или по дуге. Если зацепить мышкой за объект, то потянутся за ним все стрелки.

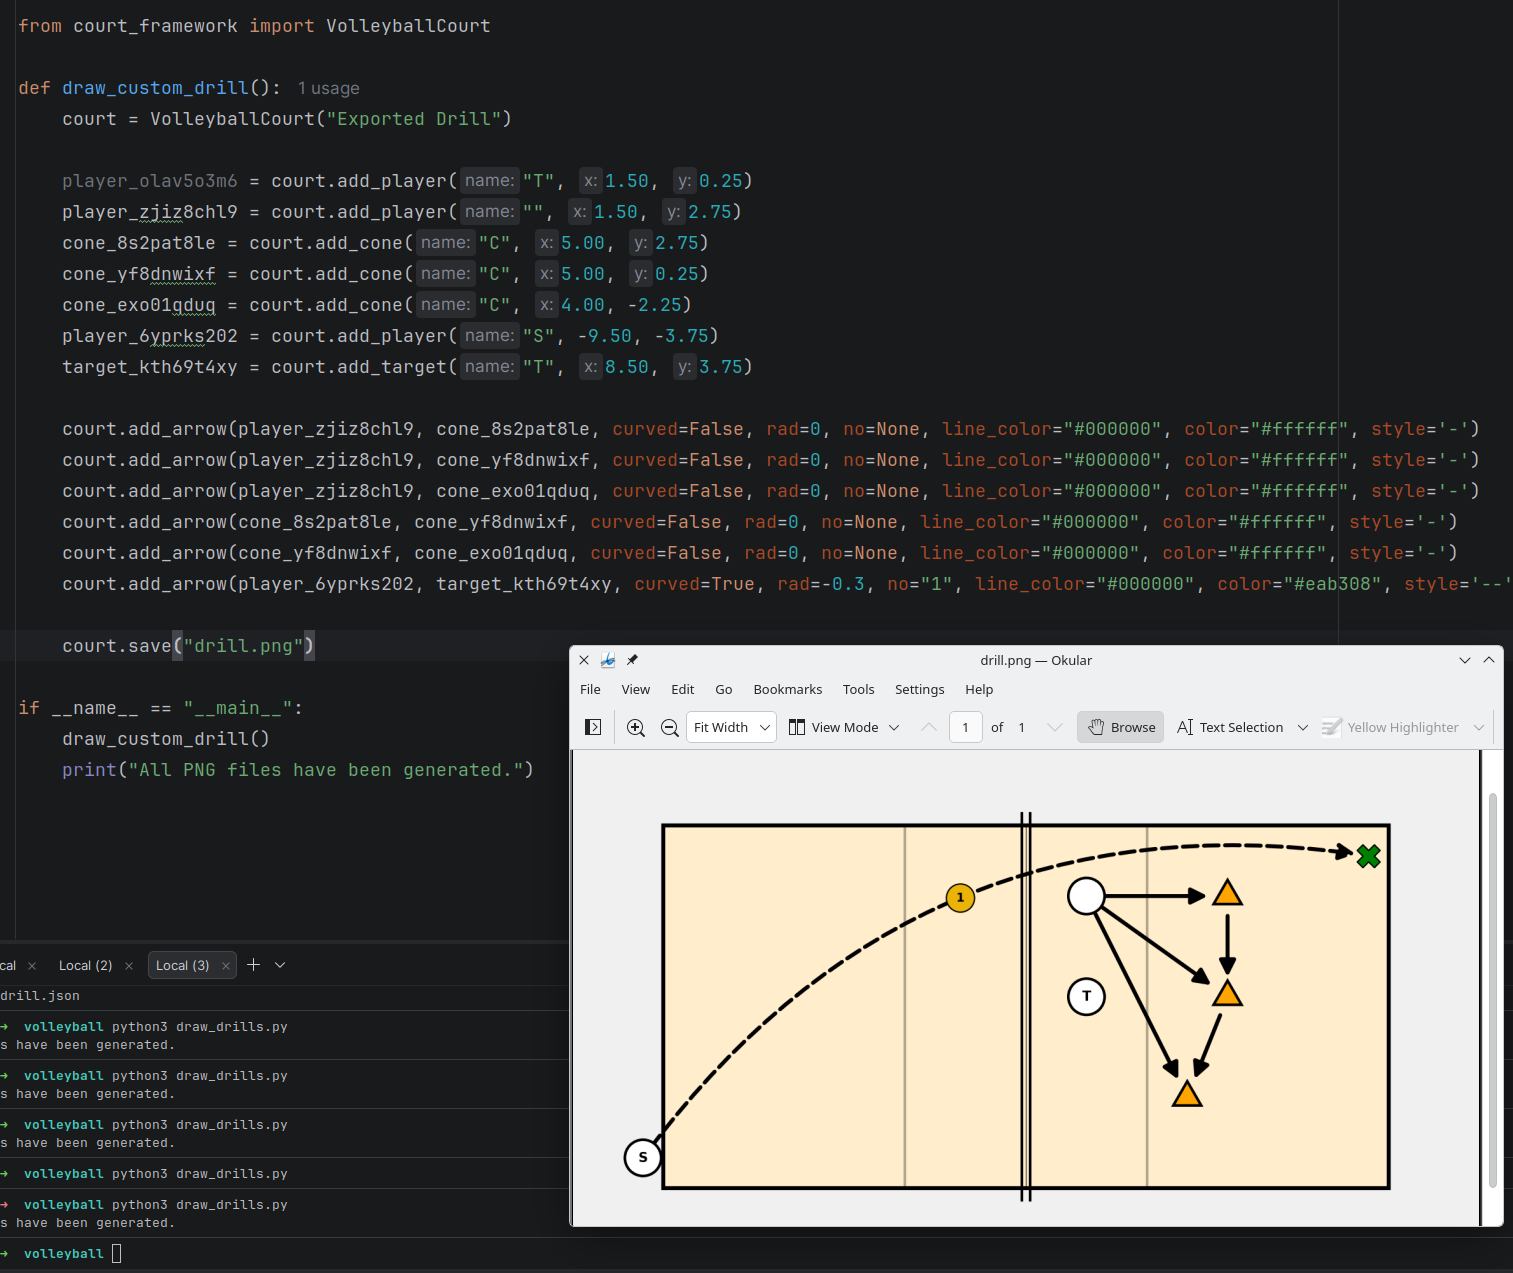
Результат можно записать в файл. Можно открыть шаблон и на его основе сделать что-то новое. Можно сгенерировать скрипт на питоне — вчера это было еще актуально, сегодня в целом не надо уже — SVG/PNG высокого разрешения делаются сразу из этого приложения (вчера делались отдельно с питона).

Понятно, почему сразу не попросить Gemini/ChatGPT сделать что-то для готовых векторных редакторов: во-первых, они слишком гибкие и ограничить фантазию LLM довольно сложно. В итоге получаются разностильные, никуда не годящиеся картинки. Тут же есть фреймворк из четырех объектов и все, LLM о нем знает и генерит только то, что им можно отобразить. Во-вторых, этот фреймворк оперирует объектами, а не элементарными векторными примитивами.

В целом, это первый шаг к моей идее про систему автоматического диаграммрования по описанию. Когда даешь LLM описание диаграммы, а она консистентно генерит то, что написано в описании, и если ты что-то подправил, то при перегенерации это изменение будет учитываться.

Футуристический парадокс: дешевый труд против дорогих роботов | 2025-12-21T15:27:23

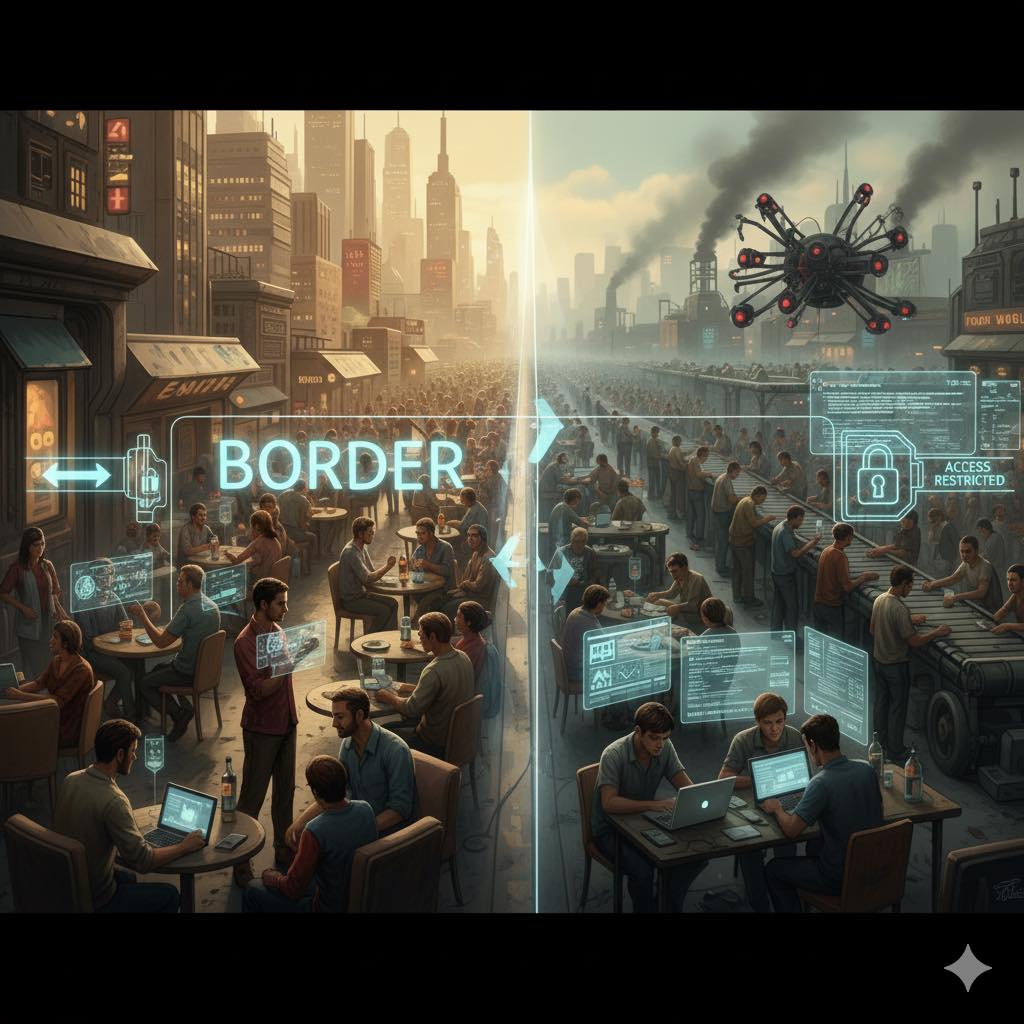
Все ждут киберпанка, где за каждым столиком в кафе стоит андроид. Но, кажется, так никогда не случится. Роботизация сферы обслуживания буксует и будет буксовать дальше по одной простой причине: содержать человека становится дешевле, чем обслуживать промышленного робота.

Еда и одежда стремительно обесцениваются. Объемы производства такие, что накормить и одеть «кожаный мешок» сегодня стоит копейки. А теперь сравните это со стоимостью разработки, софта и техобслуживания сложного робота-официанта или клинера. Человек — это саморегулирующаяся система, которая сама себя заправляет и обновляет. И легко заменяется, если износилась. Чистая экономия!

В «Первом мире» исчезнет мотивация вкалывать. Зачем идти на тяжелую, скучную работу, если базовые потребности закрываются минимальными усилиями, а все остальное — другими людьми, кому это реально надо? Люди в развитых странах будут работать только там, где есть драйв и удовольствие. В итоге мы получим дефицит рук там, где «не прикольно», но роботов там всё равно не будет — дорого.

А вот бедные страны застрянут в прошлом. В них ещё и население растет как на дрожжах. Выбор работы там — это роскошь, доступная единицам. Избыток рабочих рук делает труд практически бесплатным.

Думаю, что мир ждет жесткий дисбаланс. Развитые страны, скорее всего, окончательно закроют границы, чтобы не размывать свой комфорт, а все производства, которые пока сложно или дорого автоматизировать, просто вынесут в бедные регионы. Возможно, развитые страны станут меньше конфликтовать между собой, так как ресурсов будет слишком много, чтобы сделать счастливым каждого их жителя.

А вот с бедными будет сложнее. Зачем изобретать сложного робота, если можно перенести завод туда, где тысячи людей готовы работать за еду, которая с каждым годом только дешевеет? Так давно уже происходит, и скорее всего будет ещё долго происходить.

Условно программистов в США заменят не AI, а программисты из Юго-Восточной Азии и Южной Америки. Над ними поставят несколько слоёв AI для контроля качества и одного менеджера, подтверждающего выводы AI и автоматические увольнения и наборы. А те программисты, что ещё останутся в развитых странах, будут больше про оркестрацию , чем про кодинг. Для этой роли мозги нужны ещё больше, и будет способен только один из текущих десяти. Только причиной такого кризиса будет не AI.

Ещё я думаю, что возможно границы будущего мира будут закрываться в одну сторону. В развитые страны из развивающихся и бедных будет все сложнее попадать, а вот в другую сторону власти будут даже способствовать. Африка растёт с такой скоростью, что это точно станет проблемой, если уже сейчас не готовить людей там к жизни за пределами их деревень.

Будущее — это не восстание машин. Это когда одни работают в кайф, а другие — потому что они дешевле электричества и железок.

Согласны или я слишком сгущаю краски?